 README
- EIccError
- ::newBigEndianReader::new
- ::positionBigEndianReader::position
- ::read_bytesBigEndianReader::read_bytes
- ::read_s15f16BigEndianReader::read_s15f16
- ::read_s32BigEndianReader::read_s32
- ::read_signatureBigEndianReader::read_signature
- ::read_u16BigEndianReader::read_u16
- ::read_u16f16BigEndianReader::read_u16f16
- ::read_u32BigEndianReader::read_u32
- ::read_u64BigEndianReader::read_u64
- ::read_u8BigEndianReader::read_u8
- ::read_u8f8BigEndianReader::read_u8f8
- ::remainingBigEndianReader::remaining
- ::seekBigEndianReader::seek
- ::skipBigEndianReader::skip
- ::evaluateClut::evaluate
- ::destination_channelsColorTransform::destination_channels
- ::intentColorTransform::intent
- ::newColorTransform::new
- ::proofingColorTransform::proofing
- ::source_channelsColorTransform::source_channels
- ::transformColorTransform::transform
- ::transform_valuesColorTransform::transform_values
- ::with_intentColorTransform::with_intent
- ::device_classConformanceReport::device_class
- ::lut_countConformanceReport::lut_count
- ::missingConformanceReport::missing
- ::noteConformanceReport::note
- ::okConformanceReport::ok
- ::support_levelConformanceReport::support_level
- ::transform_supportedConformanceReport::transform_supported
- ::versionConformanceReport::version
- TDestinationStage
- ::containsGamutBoundary::contains
- ::coverageGamutBoundary::coverage
- ::samplesGamutBoundary::samples
- ::sectorsGamutBoundary::sectors
- ::signed_distanceGamutBoundary::signed_distance
- ::to_iso_stringIccDateTime::to_iso_string
- ::is_displayIccHeader::is_display
- TIccTagEntry
- ::evaluateInverseCurve::evaluate
- ::from_pcsInverseMatrixTrc::from_pcs
- ::newLab::new
- ::bit_depthLutTable::bit_depth
- ::evaluateLutTable::evaluate
- ::grid_textLutTable::grid_text
- ::input_channelsLutTable::input_channels
- ::output_channelsLutTable::output_channels
- ::pcs_is_v2LutTable::pcs_is_v2
- ::type_nameLutTable::type_name
- ::determinantMatrix3::determinant
- ::inverseMatrix3::inverse
- ::mulMatrix3::mul
- ::newMatrix3::new
- ::inverseMatrixTrcTransform::inverse
- ::to_pcsMatrixTrcTransform::to_pcs
- ::device_coords_countNamedColor2::device_coords_count
- ::entry_atNamedColor2::entry_at
- ::lengthNamedColor2::length
- ::lookupNamedColor2::lookup
- ::lookup_labNamedColor2::lookup_lab
- ::major_versionNamedColor2::major_version
- ::pcs_spaceNamedColor2::pcs_space
- ::prefixNamedColor2::prefix
- ::suffixNamedColor2::suffix
- ::vendor_flagNamedColor2::vendor_flag
- ::device_coordsNamedColorEntry::device_coords
- ::full_nameNamedColorEntry::full_name
- ::pcsNamedColorEntry::pcs
- ::root_nameNamedColorEntry::root_name
- ::a2bProfile::a2b
- ::apply_abstractProfile::apply_abstract
- ::apply_device_linkProfile::apply_device_link
- ::b2aProfile::b2a
- ::conformanceProfile::conformance
- ::device_to_labProfile::device_to_lab
- ::device_to_pcsProfile::device_to_pcs
- ::device_to_xyzProfile::device_to_xyz
- ::find_tagProfile::find_tag
- ::gamut_boundaryProfile::gamut_boundary
- ::has_lutProfile::has_lut
- ::has_matrix_trcProfile::has_matrix_trc
- ::is_abstractProfile::is_abstract
- ::is_device_linkProfile::is_device_link
- ::is_v2Profile::is_v2
- ::matrix_trcProfile::matrix_trc
- ::media_white_pointProfile::media_white_point
- ::named_colorsProfile::named_colors
- ::neutral_mapping_errorProfile::neutral_mapping_error
- ::parseProfile::parse
- ::pcs_to_deviceProfile::pcs_to_device
- ::round_trip_delta_eProfile::round_trip_delta_e
- ::xyz_to_deviceProfile::xyz_to_device
- ::display_channelsProofTransform::display_channels
- ::evaluateProofTransform::evaluate
- ::intentProofTransform::intent
- ::proof_channelsProofTransform::proof_channels
- ::proof_intentProofTransform::proof_intent
- ::transform_valuesProofTransform::transform_values
- TSourceStage
- ::evaluateToneCurve::evaluate
- ::evaluateV4Lut::evaluate
- TV4LutKind
- ::newXyzNumber::new
- Vclass_required_sets
- Vclut_output_to_lab
- Vclut_output_to_xyz
- Vconformance_matrix
- Vd50_white
- Vdelta_e76
- Vgamut_sample_points
- Vheader_size
- Vicc_signature
- Vintent_to_a2b_tag
- Vintent_to_b2a_tag
- Vlab_to_clut_input
- Vlab_to_xyz
- Vparse_a2b_table
- Vparse_b2a_table
- Vparse_clut_tag
- Vparse_curv_tag
- Vparse_header
- Vparse_named_color2
- Vparse_para_tag
- Vparse_steps
- Vparse_tag_table
- Vparse_tone_curve
- Vparse_v4_lut
- Vparse_xyz_tag
- Vrendering_intent_name
- Vrequired_tags_for_class
- Vs15f16_to_double
- Vtag_entry_size
- Vtag_type_and_data
- Vtarget_specification
- Vu16f16_to_double
- Vxyz_to_clut_input
- Vxyz_to_lab
moon_icc
纯 MoonBit 实现的 ICC 色彩管理引擎:解析 ICC profile 并执行真实色空间变换
icc
color
colour
profile
cmm
colorspace
Author
Version
0.3.2
License
Apache-2.0
Repository
Last updated
2 hours ago
Downloads
48
#moon_icc
纯 MoonBit 实现的 ICC 色彩管理引擎:解析 ICC profile 并执行真实色空间变换,不依赖任何 C 库或系统色彩管理系统。

▶ 演示视频(60 秒,1280×720) —
七个场景依次运行 parse / transform / link / lut 子命令,
覆盖 matrix/TRC 变换、跨类型链接、v2 的 mft2、v4 的 mAB/mBA、
以及 PCS 为 XYZ 的 LUT。视频里的每一行都是当场跑出来的,不是摆拍;
可用 python tools/make_demo_video.py 重新生成。
#这个库解决什么问题
MoonBit 生态里已有图像处理与渲染栈(图像编解码、2D 光栅化、PDF 读写、排版引擎),但没有色彩管理:它们可以解出像素、画出图形、排出页面,却无法回答一个基础问题——这些 RGB 数值在目标设备上到底是什么颜色。
具体缺口:
| 已有 | 缺什么 |
|---|---|
| 色彩空间数值转换(sRGB↔HSL↔XYZ) | 按 ICC profile 做设备相关变换 |
| 能解析 ICC profile 元数据的库 | 用 profile 做实际色变换 |
| 图像编解码 | 图像进入/离开色彩工作流时的色彩管理环节 |
moon_icc 补的是中间那一层:读取 ICC profile,并真的按它做变换——
从单个 profile 的色空间变换(设备编码值 ↔ PCS XYZ ↔ Lab),
到源设备到目标设备的完整色彩管理链路。
#安装
moon add qqq66668/moon_icc在 moon.pkg 中导入:
import {
  "qqq66668/moon_icc",
}#用法
#解析 ICC profile
let data = @fs.read_file_to_bytes("sRGB Color Space Profile.icc")
let header = @moon_icc.parse_header(data)
println(header.device_class)   // "mntr"
println(header.color_space)    // "RGB "
println(header.pcs)            // "XYZ "
println(header.date_time.to_iso_string())  // "1998-02-09T06:49:00"

let tags = @moon_icc.parse_tag_table(data, header)
for tag in tags {
  println("\{tag.signature} 偏移=\{tag.offset} 长度=\{tag.size}")
}#变换到 PCS(XYZ / Lab)
let data = @fs.read_file_to_bytes("sRGB Color Space Profile.icc")
let profile = @moon_icc.Profile::parse(data)
let transform = profile.matrix_trc()

// sRGB 中灰 (0.5, 0.5, 0.5) → PCS XYZ
let xyz = transform.to_pcs(0.5, 0.5, 0.5)
// xyz = (0.20640003241890215, 0.21403939749252843, 0.17660683523992873)

// 再转到 Lab
let lab = @moon_icc.xyz_to_lab(xyz)
println(lab.l) // 53.585...#源 profile → 目标 profile(多 profile 链接)
let src = @moon_icc.Profile::parse(@fs.read_file_to_bytes("sRGB Color Space Profile.icc"))
let dst = @moon_icc.Profile::parse(@fs.read_file_to_bytes("display.icc"))

// 媒体相对比色意图
let link = @moon_icc.ColorTransform::new(src, dst)
let (r, g, b) = link.transform(0.5, 0.5, 0.5)#跨类型链接(matrix/TRC ↔ LUT)
两侧各自可以是 matrix/TRC 型或 LUT 型,四种组合都支持——中间统一用
PCS XYZ 衔接。因此 sRGB → CMYK 打印机这样的跨类型链接可用:
let rgb = @moon_icc.Profile::parse(@fs.read_file_to_bytes("sRGB Color Space Profile.icc"))
let cmyk = @moon_icc.Profile::parse(@fs.read_file_to_bytes("printer.icc"))
let link = @moon_icc.ColorTransform::new(rgb, cmyk)

// 源 3 通道 → 目标 4 通道,用通道数无关的 transform_values
let out = link.transform_values([ 0.5, 0.5, 0.5 ])   // 4 个 CMYK 分量
source_channels() / destination_channels() 给出两侧的通道数,
由 profile 的色空间决定(RGB 为 3、CMYK 为 4)。
命令行等价形式:
moon run cmd/main --target wasm-gc -- link testdata/srgb.icc testdata/display.icc
moon run cmd/main --target wasm-gc -- link testdata/srgb.icc testdata/cmyk_printer.icc
输出首两行是两侧通道数,随后是 0..255 的灰阶映射(量化到 8 位),
每行 link <输入> <输出通道...>,可直接与 lcms2 之类的参考实现比对:
src_channels 3
dst_channels 3
link 0 0 0 0
link 1 9 9 9
...
CMYK 目标时输出 4 个分量:
src_channels 3
dst_channels 4
link 0 0 0 0 255
link 1 1 2 1 255
...#软打样(soft proofing)
在一台显示器上预看「这张图印在目标设备上会是什么样」。链路是
源设备值 → PCS → 打样设备值 → PCS → 显示设备值
             A2B    B2A         A2B    B2A
中间那次往返是关键:它把超出打样设备色域的颜色按该设备的实际能力裁掉。
let chain = @moon_icc.ColorTransform::proofing(
  @moon_icc.Profile::parse(@fs.read_file_to_bytes("sRGB Color Space Profile.icc")),
  @moon_icc.Profile::parse(@fs.read_file_to_bytes("printer.icc")),   // 打样:CMYK 印刷机
  @moon_icc.Profile::parse(@fs.read_file_to_bytes("display.icc")),   // 显示设备
  1,   // 源/显示侧意图:媒体相对比色
  1,   // 打样意图:也可用 3(绝对比色)
)
let (proof_values, shown) = chain.evaluate([ 0.5, 0.5, 0.5 ])
// proof_values = 印这张图会用到的 CMYK 四个分量
// shown        = 屏幕上应显示的 RGB
命令行:
moon run cmd/main --target wasm-gc -- proof testdata/srgb.icc testdata/cmyk_printer.icc testdata/display.icc输出每行 proof <灰阶> | <打样设备值> | <显示设备值>:
proof_intent 1
proof_channels 4
display_channels 3
proof 0 | 0 0 0 255 | 41 41 40
proof 51 | 13 17 16 224 | 61 60 59
打样链与 lcms2 的 cmsCreateProofingTransform 交叉核对通过:
相对/相对 7/16 完全一致、相对/绝对打样 9/16,两者最大偏差均为 1 级
(金标生成器见 tools/gen_proof_golden.py)。
#色域判断(gamut check)
判据是几何色域边界:只用「设备值产生的颜色」(按定义全在色域内)建边界,
再判查询颜色是否落在边界内。
let source = @moon_icc.Profile::parse(@fs.read_file_to_bytes("sRGB Color Space Profile.icc"))
let target = @moon_icc.Profile::parse(@fs.read_file_to_bytes("printer.icc"))

// 建边界:CMYK 用 9 层采样 = 6561 个设备值 → A2B → Lab
let boundary = target.gamut_boundary(1, 9)
println(boundary.samples())    // 6561
println(boundary.coverage())   // 0.83...(CMYK 色域不填满 Lab 的所有方向)

// 判一个颜色(sRGB 纯绿)
let lab = @moon_icc.xyz_to_lab(source.device_to_pcs(1, [ 0.0, 1.0, 0.0 ]))
println(boundary.contains(lab))          // false —— SWOP CMYK 覆盖不了
println(boundary.signed_distance(lab))   // 18.70...(越界了多少,Lab 单位)
为什么不用「往返 ΔE」判定(本项目第一版的做法,已被证伪):
往返误差里混着颜色映射误差——同一个 profile 的 A2B 与 B2A 是两张独立的表,
CMYK 还受 GCR 与总墨量限制,二者并不严格互逆。实测 1296 个 CMYK 设备值样本
(按定义全部在色域内):往返误差平均 6.78 ΔE、最大 19.73,用当时的自适应
容差 5.59 判定会误判 696/1296 = 53.7%。改用几何边界后,同一类样本
(边界 9 层、验证 7 层共 2401 个)误判 0。
两者是不同的量,不要混用:
| 指标 | 含义 | 用途 |
|---|---|---|
| GamutBoundary::contains / signed_distance | 到设备色域边界的几何位置 | 色域判定 |
| Profile::round_trip_delta_e | A2B 与 B2A 的互逆程度 | 设备特性/打样质量的映射误差指标 |
命令行(第 4 个参数是边界采样层数,默认 9):
moon run cmd/main --target wasm-gc -- gamut testdata/srgb.icc testdata/cmyk_printer.iccsectors 16
samples 6561
coverage 0.94140625
gamut 0 0 0 0 boundary=out dist=8.59 mapping_de=12.88 ← 纸到不了 L*=0
gamut 1 255 255 255 boundary=out dist=5.69 mapping_de=3.42 ← 超出纸白边界
gamut 3 0 255 0 boundary=out dist=18.70 mapping_de=55.83 ← SWOP 覆盖不了 sRGB 纯绿注意 boundary 与 mapping_de 刻意并列输出:前者是几何判定,后者是映射误差。
两者的结论可以相反——中性灰 34(gamut 10)映射误差 3.47 却在色域内(距边界 5.70),
而 sRGB 纯白映射误差只有 3.42 却超出纸白边界 5.69。判据有效性的证据见
MUTATION.md。
#命令行示例
仓库自带一个可运行的示例程序:
moon run cmd/main --target wasm-gc -- parse testdata/srgb.icc
moon run cmd/main --target wasm-gc -- transform testdata/srgb.icc
moon run cmd/main --target wasm-gc -- link testdata/srgb.icc testdata/display.icc
moon run cmd/main --target wasm-gc -- link testdata/srgb.icc testdata/cmyk_printer.icc
moon run cmd/main --target wasm-gc -- link testdata/srgb.icc testdata/cmyk_printer.icc saturation
moon run cmd/main --target wasm-gc -- link testdata/srgb.icc testdata/cmyk_printer.icc absolute
moon run cmd/main --target wasm-gc -- proof testdata/srgb.icc testdata/cmyk_printer.icc testdata/display.icc
moon run cmd/main --target wasm-gc -- gamut testdata/srgb.icc testdata/cmyk_printer.icc
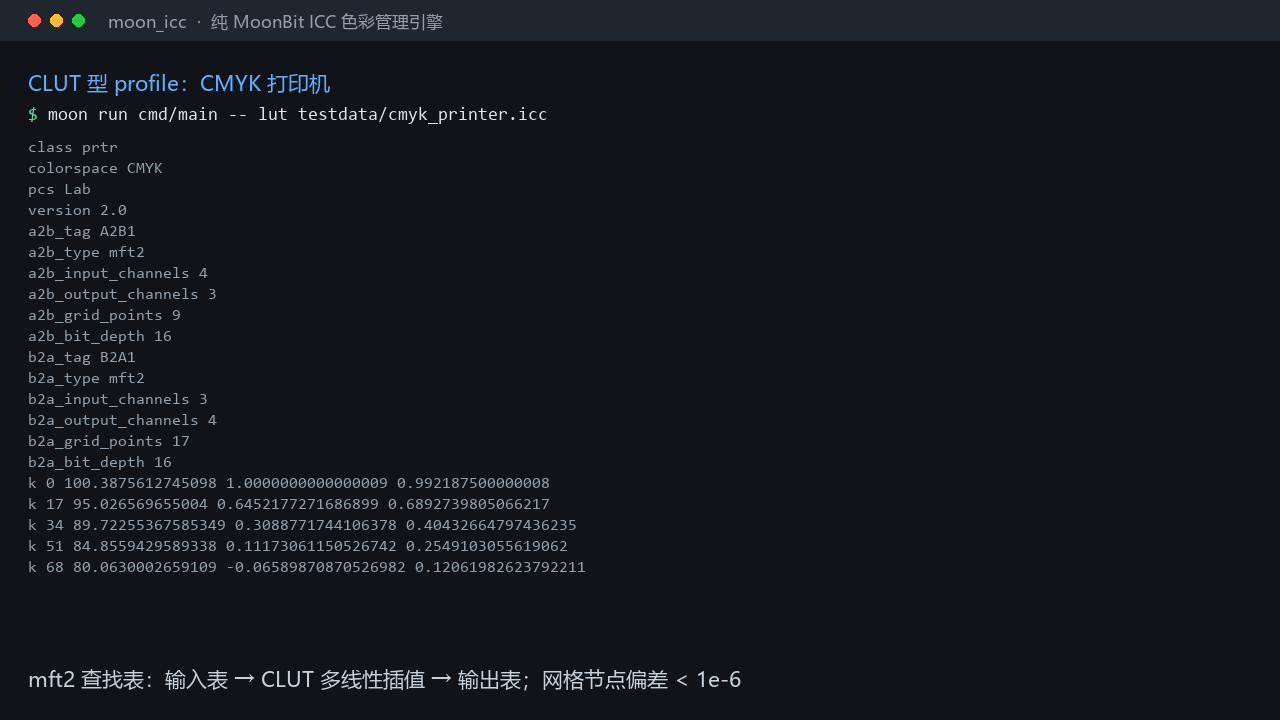
moon run cmd/main --target wasm-gc -- lut testdata/cmyk_printer.icc
moon run cmd/main --target wasm-gc -- lut testdata/test4.icc
moon run cmd/main --target wasm-gc -- named testdata/named_lab.icc
moon run cmd/main --target wasm-gc -- conformance
parse 输出 profile 的头部与 tag 表:
size 3144
version 2.1
class mntr
colorspace RGB
pcs XYZ
datetime 1998-02-09T06:49:00
intent 0
illuminant 0.964202880859375 1 0.8249053955078125
tagcount 17
cprt 336 51
desc 388 108
wtpt 496 20
...
transform 输出固定样本点的变换结果(含中间调,便于对拍):
sample 0.25 0.049063689759460294 0.050879655743278275 0.041981500061132944 ...
sample 0.5 0.20640003241890215 0.21403939749252843 0.17660683523992873 ...
sample 1 0.9642791748046875 0.999969482421875 0.8250885009765625 ...#当前进度
| 功能 | 状态 |
|---|---|
| ICC profile 二进制解析(头部 + tag 表,含边界校验) | ✅ 已完成并验证 |
| tag 数据解析(XYZ / curv / para / ncl2) | ✅ 已完成并验证 |
| matrix/TRC 类型 profile → PCS XYZ 变换 | ✅ 已完成并验证 |
| XYZ ↔ Lab 转换与 CIE76 色差 | ✅ 已完成并验证 |
| 逆变换(PCS XYZ → 设备 RGB)与矩阵求逆 | ✅ 已完成并验证 |
| 多 profile 链接(源设备 → PCS → 目标设备) | ✅ 已完成并验证 |
| 媒体相对比色意图 | ✅ 已完成并验证 |
| CLUT 型 profile 变换(mft1 / mft2,CMYK 打印机等) | ✅ 已完成并验证 |
| 跨类型链接(matrix/TRC ↔ LUT 任意组合) | ✅ 已完成并验证 |
| 渲染意图:感知 / 媒体相对比色 / 饱和度 | ✅ 已完成并验证 |
| 渲染意图:绝对比色(PCS 白点缩放) | ✅ 已完成并验证(对 lcms2 197/200 完全一致、最大 1 级) |
| mAB / mBA(ICC v4 LUT) | ✅ 已完成并验证 |
| PCS 为 XYZ 的 LUT 型 profile | ✅ 已完成并验证(v4 样本;v2 路径无样本,见「不作为目标」的诚实清单) |
| 软打样链(源 → 打样设备往返 → 显示器) | ✅ 已完成并验证(对 lcms2 proofing 最大偏差 1 级) |
| 色域判断(几何色域边界:球面直方图) | ✅ 已完成并验证(设备值样本 0 误判;被证伪的往返 ΔE 法在同类样本上误判 53.7%) |
| abst / link(抽象 profile 与设备链接) | ✅ 已完成并验证(合成样本 + 解析式判据) |
| 命名色(nmcl 类 / ncl2 tag:色名 → PCS 查表) | ✅ 已完成并验证(对 lcms2 逐条 u16 对拍 5/5) |
#CLUT 型 profile 变换
大量真实世界的 profile(印刷、CMYK、扫描仪)不是矩阵/TRC 型,而是把整个
变换存在一张多维查找表里。本库支持 ICC v2 的两种 LUT 类型:
| 类型 | 名称 | 表值位深 |
|---|---|---|
| mft1 | lut8Type | 8 位(表固定 256 项) |
| mft2 | lut16Type | 16 位(表项数在文件里显式给出) |
处理顺序:输入表 → 矩阵(仅 3 输入通道时)→ CLUT(多线性插值)→ 输出表。
用法:
let profile = @moon_icc.Profile::parse(@fs.read_file_to_bytes("printer.icc"))
// 设备值按 profile 输入色空间的通道顺序给出,0..1
let lab = profile.device_to_lab(1, [ 0.0, 0.0, 0.0, 0.5 ])  // CMYK 50% 黑
命令行:
moon run cmd/main --target wasm-gc -- lut testdata/cmyk_printer.icc#实现中容易错的三处
(一)mft2 的字段顺序:矩阵在前,表项数在后。
矩阵在偏移 12..47(9 × s15Fixed16),输入/输出表项数在 48..51,
表数据从 52 开始。本项目最初按"表项数在 12..15、矩阵在 16..51"实现,
结果与该 tag 的声明长度差 2052 字节;改用正确顺序后
52 + 4×256×2 + 9⁴×3×2 + 3×2×2 = 41478,与声明长度精确相等,
且 12..47 处读到标准单位矩阵、48..51 处读到 256 与 2。
(二)ICC v2 的 Lab 编码上限是 0xFF00,不是 0xFFFF。
| 版本 | 位深 | L 满量程 | a/b 满量程 |
|---|---|---|---|
| v2 | 16 | 0xFF00 = 65280 | 0xFF00 |
| v2 | 8 | 0xFF = 255 | 0xFF |
| v4 | 16 | 0xFFFF = 65535 | 0xFFFF |
因此解码要同时知道位深与版本。另有一个陷阱:不能在折算之后把结果夹到
1.0——v2 的 profile 会合法地存到 0xFFFF(表示略高于 100 的 L)。
本项目最初正是这样写的,网格节点判据立刻抓到:期望 100.387561,实得 100。
(三)意图到 tag 的映射:A2B0/A2B1/A2B2 是三个不同的表。
| 意图 | 编号 | 设备→PCS | PCS→设备 |
|---|---|---|---|
| 感知 | 0 | A2B0 | B2A0 |
| 媒体相对比色 | 1 | A2B1 | B2A1 |
| 饱和度 | 2 | A2B2 | B2A2 |
本机 CMYK profile 的 A2B0 与 A2B1 逐字节比较有 26539 处差异,全在 CLUT 区。
若把相对比色误接到 A2B0,暗端会差约 5 个 L 单位。
(四)输入表常常不是恒等,不能假定"节点索引/网格数"就落在节点上。
实测该 profile 通道 0 在 v=0.75 处表值为 49151,而恒等应为 49344。
因此网格节点判据的输入必须反解输入表得到(见
tools/gen_clut_golden.py),否则测到的是节点之间的插值结果,
节点判据就失效了。
#ICC v4 的 LUT(mAB / mBA )
ICC v4 把 LUT 换成了两种新类型,分段更灵活:
| 类型 | 名称 | 方向 |
|---|---|---|
| mAB | lutAToBType | 设备 → PCS |
| mBA | lutBToAType | PCS → 设备 |
每一段都可以缺省(偏移为 0),处理顺序由方向决定:
mAB:A 曲线 → CLUT → M 曲线 → 矩阵 → B 曲线
mBA:B 曲线 → 矩阵 → M 曲线 → CLUT → A 曲线
两处与 mft1/mft2 差别很大、照直觉写就会错的地方:
(一)矩阵段没有类型签名头。 偏移直接指向 9 个 s15Fixed16
矩阵项,紧跟 3 个 s15Fixed16 偏移项,共 48 字节。
而曲线段是有类型签名的——两者不一致。本项目初期按"先跳 8 字节类型头"
读矩阵,结果把 M 段的 para 签名当成了矩阵偏移项(读出的"偏移"约
28769.44,正是 'para' 四个字节被当成定点数的结果),与参考实现的最大偏差
达到 10 级。
(二)内嵌曲线段没有长度字段。 类型签名之后的 4 字节是保留位,
不是长度;段长只能按类型从内容推算,再补齐到 4 字节边界:
| 类型 | 内容 | 长度 |
|---|---|---|
| curv 项数 0 | 恒等 | 8 + 4 |
| curv 项数 1 | 单个 gamma | 8 + 4 + 2 |
| curv 项数 n>1 | 查找表 | 8 + 4 + 2n |
| para | 函数类型 + 参数 | 8 + 4 + 4×(1/3/4/5/7) |
对拍样本的曲线段保留位恰好全为 0;若当成长度读,会原地打转或读错位。
(三)两个方向的插值方式不同。 参考实现的 3 输入 CLUT 默认用
四面体插值,但在 PCS 为 Lab 的输出 LUT 上会改回三线性
(lcms2 cmsio1.c 的 _cmsReadOutputLUT,源码注释称此处为
"controversial stuff")。本库照此实现,并用实测确认了它是对的:
| 插值选择 | 与 lcms2 的一致率(40 样本) |
|---|---|
| mAB 四面体 + mBA 三线性(本库) | 见下表 |
| 两者对调 | 2 项测试变红,A2B0 差 3 级、B2A0 差 4 级 |
(四)逐级夹紧。 参考实现的 16 位定点管线在每一级之后把值限制在
[0, 65535]。mBA 的 M 曲线在超色域输入下会算出负值,不夹紧会与参考实现
差出数十级。
#实测(testdata/test4.icc,40 个样本,8 位域)
| tag | 方向 | 完全一致 | 差 1 级 | 最大偏差 |
|---|---|---|---|---|
| A2B0 | 设备 → PCS | 40/40 | 0 | 0 级 |
| A2B1 | 设备 → PCS | 40/40 | 0 | 0 级 |
| B2A0 | PCS → 设备 | 38/40 | 2 | 1 级 |
| B2A1 | PCS → 设备 | 39/40 | 1 | 1 级 |
两张 A2B 表逐位一致:金标取 lcms2 的 NOOPTIMIZE 精确路径
(默认路径会把管线重采样成近似 CLUT,在合成 XYZ 样本上实测会让 b 通道差 4 级)。
判据还包含一层不依赖插值的节点检查:A2B0 的曲线与矩阵全为恒等,
因此其输出必须精确等于 CLUT 节点值;节点值由测试直接读原始字节得到
(用独立分析得出的偏移),不经过库的解析代码。
#关于 B2A 的对拍口径
PCS → 设备方向不能用 LAB 模式输入直接对拍:实测参考实现的 8 位 Lab
输入格式器会给送进 CLUT 的坐标加一个偏移(用一个"CLUT 恒等、曲线恒等"的
探针 profile 反解坐标,L8=1 时坐标是 0.0353 而非 0.0039,即近黑处抬高约
8/255)。因此金标改用 RGB → RGB 组合变换(内部先 A2B 再 B2A),
避开该格式器,否则会把参考实现的行为记成本库的误差。
#PCS 为 XYZ 的 LUT 型 profile
LUT 型 profile 的 PCS 既可以是 Lab ,也可以是 XYZ 。两者的编码不同:
| PCS | 编码 | 1.0 对应 | 上限 |
|---|---|---|---|
| Lab (v2) | 16 位线性 | — | 0xFF00(L=100) |
| Lab (v4) | 16 位线性 | — | 0xFFFF(L=100) |
| XYZ (v2 与 v4 相同) | u1Fixed15Number | 0x8000 | 0xFFFF = 1.99997 |
即 XYZ 的 PCS 值是 原始值 / 32768(8 位表值是 原始值 / 128),
与 profile 版本无关——这一点与 Lab 恰好相反,也是实现时最容易搞错的地方。
若误按满量程 0xFFFF 解释,所有颜色坐标会整体缩小一半。
本库把两个方向统一到 PCS XYZ 作为中间表示:A2B 输出按上表解码,
B2A 输入按上表编码,因此 Lab 与 XYZ PCS 的 profile 可以互相链接。
#样本是合成的
本机(Windows 驱动目录)与参考实现的测试套件里,带 LUT 的 profile 全是 Lab PCS,
因此 XYZ PCS 没有现成样本可建立判据。仓库里的 testdata/xyz_lut.icc 由
tools/gen_xyz_lut_profile.py 合成:设备白点映射到 PCS 白点 D50,
A2B0/B2A0 都是恒等曲线 + 2×2×2 线性 CLUT,且能被参考实现读取与变换
(生成脚本会当场用 lcms2 复核)。线性斜坡让期望值有闭式解:
A2B0:XYZ = 设备值 × D50
B2A0:设备值 = XYZ / 1.99997…
组合:设备输出 = 设备输入 × D50 / 1.99997…
实测(8 位域,26 个样本):
| 方向 | 与 lcms2 完全一致 | 最大偏差 | 与解析期望的最大偏差 |
|---|---|---|---|
| 设备 → PCS Lab | 26/26 | 0 级 | — |
| 组合(设备 → PCS → 设备) | 26/26 | 0 级 | 1 级(量化) |
另外测试直接读文件的 CLUT 原始值,要求解码结果恰为 原始值/32768——
这条判据不依赖插值,只看编码常数。
#与 lcms2 的交叉核对(重要)
端到端链接结果与 lcms2(业界标准 CMM,经 Pillow 的 ImageCms 调用)
用 4096 个随机彩色样本交叉核对。判据是三条,均可证伪:
- 完全一致率 ≥ 98%(实测 98.68%);
- 最大偏差 ≤ 3 级(8 位量化);
- 偏差 ≥2 级的通道,其 lcms2 输出必须 ≤ 8——把成因钉在极暗区。
为什么不是零容差?追查后的结论是差异来自 lcms2 一侧的两个已知特性:
(一)lcms2 默认走 CLUT 近似。 它链接两个 profile 时会构建 3D CLUT
并插值(速度优先)。同一批样本实测:
| lcms2 flags | 与本库完全一致 | 最大偏差 |
|---|---|---|
| NONE(默认) | 3942/4096 | 4 级 |
| NOOPTIMIZE | 4042/4096 | 3 级 |
| FORCE_CLUT | 3370/4096 | 11 级 |
强制走 CLUT 会让一致率与最大偏差同时显著恶化——这直接证明默认路径的差异
来自 lcms2 自身的近似。金标因此取 NOOPTIMIZE 这条精确通路。
(二)8 位量化边界与 16 位流水线分辨率。 lcms2 在 16 位域上传递中间值。
实测偏差分布:
| 偏差 | 例数 | 目标线性值范围 | lcms2 输出 |
|---|---|---|---|
| 1 级 | 39 | 1.9e-4 .. 9.5e-1(全范围) | 7 .. 248 |
| 2 级 | 9 | 6.7e-5 .. 1.8e-4(极暗) | 2 .. 6 |
| 3 级 | 6 | 8.7e-5 .. 1.2e-4(极暗) | 3 .. 4 |
即:±1 级是全范围的量化边界翻转;≥2 级只出现在极暗区——那里目标线性值
仅约 1e-4,在 16 位域只有 6~8 个量化级,lcms2 的输出本身就有数级不确定度,
而本库全程双精度。
独立证据的另一条腿:本库与"按 ICC 规范逐字转写的独立双精度实现"
(tools/diff_oracle.py)在全部样本上逐位一致,因此上面是交叉核对,
本库的正确性不单独依赖 lcms2。
复现全部数字:
python tools/gen_golden.py             # 生成链接金标(lcms2 NOOPTIMIZE)
python tools/gen_clut_golden.py        # 生成 CLUT 金标(网格节点 + lcms2)
python tools/gen_cross_link_golden.py  # 生成跨类型链接金标
python tools/gen_intent_golden.py      # 生成四种渲染意图金标
python tools/gen_v4lut_golden.py       # 生成 ICC v4 LUT(mAB/mBA)金标
python tools/gen_xyz_lut_profile.py    # 合成 PCS 为 XYZ 的 LUT profile(并用 lcms2 复核)
python tools/gen_xyz_golden.py         # 生成合成 XYZ profile 的金标
python tools/lcms2_flags_check.py      # 复现 flags 对比表
python tools/lcms2_deviation_report.py # 复现链接偏差分布表
python tools/lcms2_intent_check.py     # 复现"哪些 profile 能区分意图"
python tools/diff_oracle.py wasm-gc    # 独立 Python 规范实现差分
python tools/make_demo_video.py # 重新生成演示视频#渲染意图
四种意图经 ColorTransform::with_intent 指定,命令行用意图名:
moon run cmd/main --target wasm-gc -- link testdata/srgb.icc testdata/cmyk_printer.icc saturation| 编号 | 名称 | 命令行 | 对 LUT 型 profile 的效果 |
|---|---|---|---|
| 0 | 感知 | perceptual | 用 A2B0/B2A0 |
| 1 | 媒体相对比色(默认) | relative | 用 A2B1/B2A1 |
| 2 | 饱和度 | saturation | 用 A2B2/B2A2 |
| 3 | 绝对比色 | absolute | 用 A2B1/B2A1,外加 PCS 白点缩放 |
非法名称会被拒绝并给出可选值,不静默回退到默认意图。
#matrix/TRC 型 profile 四种意图等价
这类 profile 只有一组矩阵与曲线,没有按意图分开的数据。这不是本库的省略:
实测 lcms2 对 sRGB → 显示器 这组 profile 对,四种意图给出逐位相同的结果
(复现:python tools/lcms2_intent_check.py)。
#含多张 LUT 的 profile 意图确实可区分
以本机 CMYK 打印机 profile 为例,以媒体相对比色为基准,感知差 35 级、
饱和度差 255 级、绝对差 20 级。四种意图都与 lcms2 交叉核对,
200 个随机 RGB 样本、8 位域下最大偏差 ≤ 2 级、一致率 ≥ 60%。
#绝对比色的 PCS 白点缩放
绝对比色不做白点适应:源的白点在目标上仍按绝对值呈现。在 D50 相对 PCS 上
这等价于在两个阶段之间乘 diag(源媒体白点 / 目标媒体白点)。
白点按 lcms2 的 _cmsReadMediaWhitePoint(src/cmsio1.c:64)取:
- 没有 wtpt tag → D50;
- v2 且设备类为 mntr → D50(老显示器 profile 的 wtpt 记的是器件白 D65, 而它的矩阵列已经适应到 D50。用 D65 会让 Z 分量多乘约 1.32 倍);
- 其余取 wtpt 原值(CMYK 打印机记的是纸张白,显著低于 D50)。
本库第一版正是在源侧乘了标签里的 D65,导致与 lcms2 的偏差
从 20 级恶化到 107 级;按上面的取法修正后,200 样本197/200 完全一致、
最大偏差 1 级(intent_wbtest.mbt)。这条教训同时写进了
Profile::media_white_point 的文档。
对 sRGB → CMYK 打印机这组 profile:源侧白点按 D50、目标侧为
(0.8617, 0.8933, 0.7431),缩放 ≈ (1.119, 1.119, 1.110)。
#变换顺序与白点(实现要点)
两处最容易错、且只用端点测试发现不了的地方:
#1. TRC 必须先于矩阵
linear = TRC(encoded)     # 先线性化
XYZ    = M · linear       # 再乘矩阵
顺序颠倒时,白点 (1,1,1) 与黑点 (0,0,0) 仍然完全正确——
只有中间调会错。因此测试必须包含中间调样本;
本项目实测:翻转顺序后白点与 D50 的色差达到 17.3,中间调用例全部变红。
#2. PCS 是 D50,但不能自己再做一次色适应
sRGB 的原生白点是 D65,而 ICC 的 PCS 固定为 D50。
关键在于:sRGB profile 里的 rXYZ/gXYZ/bXYZ 矩阵列
已经是从 D65 经 Bradford 适应到 D50 的结果。
所以实现不再做任何色适应。实测 (1,1,1) 经变换得到
(0.96428, 0.99997, 0.82509),与 D50 (0.9642, 1.0, 0.8249) 的色差 < 0.1;
若误再加一次适应,白点会明显偏离。
#命名色(nmcl 类、ncl2 tag)
命名色 profile 的必需行为是「色名 → PCS」查表。本库解析 ncl2
(namedColor2Type,ICC.1:2010-12 §10.14)的全部字段:
| 字段 | 处理 |
|---|---|
| vendorFlag | 原样读出(NamedColor2::vendor_flag()) |
| count | 条目数;上界检查用除法,避免 count × 步长 在 Int32 上溢出后绕过检查 |
| nDeviceCoords | 每条附带的设备坐标个数,规范允许 0..8,超出报 BadTagData |
| prefix / suffix | 32 字节 ASCII,去尾部 0x00 |
| rootName | 每条 32 字节 ASCII |
| PCS | 3 × uInt16Number(不是 s15Fixed16Number):Lab 按 v4 0xFFFF / v2 0xFF00 解码,XYZ 按 u1Fixed15(1.0 = 0x8000) |
| 设备坐标 | nDeviceCoords × u16 |
完整色名 = prefix + rootName + suffix,查表走完整名:PANTONE Red C 命中,
裸根名 Red 不命中——否则同根名、不同后缀的条目(PANTONE Red C / PANTONE Red U)
无法区分。
具体输入输出(moon run cmd/main --target wasm-gc -- named testdata/named_lab.icc):
class nmcl
pcs Lab
version 4
vendor_flag 0
n_device_coords 3
prefix PANTONE
suffix  C
count 5
named 0 PANTONE Red C lab=54.0002 80.8016 69.8988 device=255 0 0
named 3 PANTONE Gray C lab=50.0008 0 0 device=128 128 128
lookup PANTONE Red C -> 54.0002 80.8016 69.8988
lookup Red -> 未命中
同一组色名在 PCS 为 XYZ 的 testdata/named_xyz.icc 上经 D50 换算出同一组 Lab
(差异 < 0.1,来自 u16 量化)——这是跨编码空间的判据:把 XYZ 当 Lab 直读,Gray 会
得到 (0.1776, 0.1842, 0.1519) 而不是 (50, 0, 0),差两个数量级。
夹具由 tools/gen_named_profile.py 确定性生成;第三方对拍用 lcms2
cmsNamedColorInfo,5 条 × 两份 profile 的 PCS u16 与设备坐标逐条相同。
#不作为目标(明确边界)
本库的终点是「设备↔PCS 数值色彩变换 + 色名→PCS 查表」这条链路(见当前进度与
CONFORMANCE.md 的覆盖矩阵)。下列各项不属于本项目目标,
不是"尚未实现的待办";写在此处以免误用。
- MPE 多处理元素变换(mped):MPE 是把 curve / matrix / lut 等元素串成链的 容器。本库已实现其全部 constituent 元素的解码与求值(curv、para、矩阵、 mft1/mft2、mAB/mBA),但不提供任意元素链容器。
- 黑点补偿(BPC):非 ICC.1 强制要求,属 CMM 扩展选项;与 lcms2 默认行为一致。
- 感知 / 饱和度意图的色域映射算法:映射结果由 profile 内 A2B0/A2B2 承载, 本库忠实执行 LUT,不自造映射(与 lcms2 同)。
- iccMAX(ICC.2):架构不同(多 PCS、光谱、材质),需要独立设计。
- 色貌模型(CAM):超出 ICC PCS 范围;PCS 已隐含观察条件。
- 图像容器读写(PNG / JPEG / TIFF):本库只处理色彩数值,不碰图像容器; 4 通道(CMYK)的求值本身已可用。
- 不完全色适应(AdaptationState != 1):与 lcms2 默认(AdaptationState = 1) 保持一致;绝对比色只做媒体白点缩放,chad 不参与。
#已实现但判据覆盖不完整(诚实清单)
以下是已实现的能力,但缺少真实样本,因此判据强度弱于其他部分:
- PCS 为 XYZ 的 LUT 型 profile:v4(mAB /mBA )已用合成样本 testdata/xyz_lut.icc 验证(26 样本双向对拍 + u1Fixed15 编码常数判据); v2 的 mft1/mft2 + XYZ PCS 走同一段解码代码,但没有真实样本、未建立判据。
- abst(PCS→PCS)与 link(设备→设备):用恒等与解析式合成样本验证 (生成时经 lcms2 复核可读),但没有真实世界的该类 profile。
- 色域判定的外部 oracle:lcms2 自带的 GDB API 实测不可用 (cmsGDBCheckPoint 对全部查询返回 out),改用独立第二实现 (lcms2 取 Lab + Python 重写球面直方图)交叉验证,一致率 91.7%; 没有与 CMM 内部算法逐位对拍的 oracle。
- 命名色(nmcl 类):ncl2 全字段解析与查表已交付,第三方对拍用 lcms2 cmsNamedColorInfo(PCS u16 与设备坐标逐条相同);但夹具是合成样本 (testdata/named_lab.icc / named_xyz.icc),本机没有真实世界的 nmcl 类 profile。
PCS 为其他取值(既非 Lab 也非 XYZ )时显式报错,不静默给出错误颜色。
#一致性与标准覆盖
目标规范、设备类覆盖矩阵、各类必需行为、不作为目标清单与已知边界,见
CONFORMANCE.md。可用命令自查:
moon run cmd/main --target wasm-gc -- conformance
moon run cmd/main --target wasm-gc -- conformance testdata/cmyk_printer.icc覆盖矩阵只有两种状态:本次实现(属于本项目终点,已交付并有判据)与
不作为目标(附标准依据)。不使用"暂不覆盖/后续版本"这类含义不明的说法。
证据强度在表内注明:多数设备类用真实 profile 验证;abst/link 因本机没有
该类真实 profile,用合成样本 + 解析式判据(生成时经 lcms2 复核可读)。
必需 tag 的检查是可执行的,不是文档里的一句话。
与 mooncakes 上现有色彩包的对照实验(同一份 profile、可复现命令)见
COMPARISON.md。
#开发回顾
按《验收自查指南》§3-J 记录,便于评审当场核对「为什么这样设计」。
#关键架构决策
- 纯 MoonBit 重写,不用 extern 封装 lcms2:lcms2 需要 C 工具链、无法编到 wasm-gc, 且是黑盒——封装它等于把「实现」这一层让出去。代价是必须自己啃规范(ICC.1:2010-12 §7–§10)。
- 解析层与变换层分离:reader.mbt(大端读取 + 边界防护)→ header.mbt/tag.mbt (结构)→ transform.mbt/clut.mbt/v4lut.mbt(求值)。外部输入一律先过边界检查, 畸形输入返回 IccError 六种结构化错误,不 panic。
- PCS 固定 D50,不重复做色适应:profile 里的矩阵列已适应到 D50(见「变换顺序与白点」), 再加一次会让白点偏离 17.3 ΔE。
- 色域判定用几何边界而非往返误差:往返法把「映射误差」与「真实越界」混为一谈, 1296 个设备值样本误判 53.7%;改用只由设备值构成的球面直方图边界后为 0。
#AI 参与环节与边界
- AI 参与:规范条文的检索与交叉核对、代码与测试骨架的初稿、变异测试的构造、 文档措辞的收敛。
- 人工负责:架构选型与范围声明(哪些属于项目终点)、每条判据的取舍、 与 lcms2 对拍结果的判断、全部对外材料的最终定稿。
- 验证纪律:所有产出都先过本地门禁(fmt --check / check --deny-warn / 双后端测试) 与第三方对拍(lcms2、Python 独立实现)才入库;判据本身用变异测试检验判别力 (见 MUTATION.md)。命名色的第一版曾因「生成器与解析器犯同一个错」自洽通过, 是 lcms2 逐条对拍抓出来的——这条已写进 MUTATION.md。
#参考来源与许可
- 规范:ICC.1:2010-12(ISO 15076-1:2010),公开标准文本。
- 参考实现:Little-CMS(lcms2,MIT)——只用于行为对拍与规范解读,未移植任何源码; 其测试 profile testbed/test4.icc 作为测试夹具引入,来源与许可见 testdata/README.md。
- 数据与夹具:testdata/ 下第三方 profile 的来源、文件内 cprt/desc 原文、 MIT 许可全文均记录在 testdata/README.md;本仓库合成的 profile 由 tools/gen_*.py 确定性生成(生成器路径与输入即脚本本身)。
- 本项目许可:Apache-2.0(根目录 LICENSE 全文)。
#设计要点
#外部不可信输入
ICC profile 是外部文件,因此解析层不信任任何字段:
- 每一处读取都做边界检查,越界返回结构化错误而不是 panic;
- 头部声明的 size 若大于实际字节数会被拒绝(此后所有 tag 偏移都不可信);
- 每个 tag 的 offset + size 必须落在文件范围内;
- tag 条目数必须能装进剩余空间,且乘法做了溢出检查。
错误类型是 IccError,含 Truncated / BadSignature / SizeMismatch / TagOutOfBounds / BadTagTable / OutOfRange 六种,均带定位信息。
#大端序与定点数
ICC 规范(ISO 15076-1 / ICC.1)全程使用大端序,且大量使用 16.16 定点数(s15Fixed16Number)。定点转换集中在 reader.mbt,避免各处重复实现而产生精度偏差。
实测教训:用错误的字节序读 sRGB Color Space Profile.icm,会把 3144 字节读成 1208745984,且 acsp 签名读成乱码。
#测试与验证
moon test --target wasm-gc     # 104 项测试
moon test --target js          # 同一套测试,js 后端
moon test --target native      # 同一套测试,native 后端(本机 Windows 缺 MSVC,以 CI 为准)
python tools/diff_oracle.py wasm-gc    # 外部 oracle 差分
python tools/diff_oracle.py js         # 同上,js 后端
python tools/verify_publish.py         # 在全新工程里实拉已发布包并跑真实变换
python tools/check_readme_examples.py  # 把本文件的示例代码逐块实跑并核对其中公布的数值
python tools/gen_proof_golden.py       # 重新生成软打样金标(需要 MSYS2 gcc 编译 lcms2)
python tools/gen_abst_link_profiles.py # 重新生成 abst / link 合成样本(生成时用 lcms2 复核)
python tools/compare_gamut.py          # 色域边界的独立对拍(lcms2 取 Lab + Python 重写,一致率 91.7%)
# 判据有效性(刻意植入错误看测试是否变红)见 MUTATION.md
moon run cmd/main -- conformance       # 打印设备类覆盖矩阵(标准版本与必需行为)
check_readme_examples.py 与 verify_publish.py 不放进 CI 的 push 门禁: 它们从 mooncakes.io 拉取已发布版本,而 push 门禁跑的是当前源码—— 若改了示例但尚未发布,二者会不一致而产生误报。这两个脚本用于发布前后的人工验证。
#核心功能 → 判据对照
| 核心功能 | 覆盖它的判据 |
|---|---|
| profile 解析(头部 + tag 表 + 边界校验) | header_wbtest.mbt(合成字节流,含畸形输入);tools/diff_oracle.py 对 5 个真实 profile 逐字段比对 |
| matrix/TRC 变换与逆变换 | transform_wbtest.mbt;link_golden_wbtest.mbt(4096 彩色样本对 lcms2);差分脚本逐位比对 |
| LUT 变换(mft1/mft2) | clut_wbtest.mbt(625 个网格节点 + 300 个 lcms2 CMYK 样本);tools/gen_clut_golden.py 反解输入表定位节点 |
| LUT 变换(mAB /mBA ,v4) | v4lut_wbtest.mbt(节点判据读原始字节 + 40 样本对 lcms2);tools/diff_oracle.py 独立结构对拍 |
| PCS 为 XYZ 的 LUT | xyz_lut_wbtest.mbt(u1Fixed15 编码常数判据 + 26 样本双向对拍 + 解析期望式) |
| 多 profile 链接(四种跨类型组合) | cross_link_wbtest.mbt + cross_link_golden_wbtest.mbt(sRGB ↔ CMYK 各 300 样本) |
| 渲染意图(感知 / 相对 / 饱和度 / 绝对) | intent_wbtest.mbt + intent_golden_wbtest.mbt(200 样本 × 四意图);绝对比色另断言「与相对比色必须不同」以防缩放失效 |
| 软打样链 | proofing_wbtest.mbt(自洽性 + 物理正确性)+ proof_golden_wbtest.mbt(lcms2 cmsCreateProofingTransform 金标,最大偏差 1 级) |
| 色域判断 | proofing_wbtest.mbt(设备值样本零误判、纸白与设备黑 in、PCS 黑与原色 out、覆盖率、映射误差独立性) |
| 抽象 profile(abst)与 device link(link) | abstract_link_wbtest.mbt(恒等抽象不改变 PCS;device link 等于闭式 C=1-R, M=1-G, Y=1-B, K=0) |
| 命令行示例与端到端可用性 | cmd/main 八子命令;tools/verify_publish.py 在仓库之外的空工程里 moon add 实拉并运行 |
判据分四层,独立性递增:
- 合成字节流:精确构造每个字段,验证解析逻辑本身(含畸形输入);
- 真实 profile:Windows 系统自带的 3 个真实 profile(matrix/TRC 型 sRGB、 真实显示器、CMYK/LUT 打印机),外加 Little-CMS 测试套件里的 ICC v4 profile test4.icc(覆盖 mAB / mBA ,来源与许可见 testdata/README.md);
- 外部 oracle:七个来源——
- tools/diff_oracle.py:Python struct 独立按规范解析并独立重做 matrix/TRC 变换,与本库逐字段、逐样本比对;并对 v4 的 mAB /mBA 做独立结构对拍(网格、精度、各段曲线条数、矩阵项数);
- link_golden_wbtest.mbt:lcms2 生成的 4096 个彩色样本金标(matrix/TRC → matrix/TRC);
- clut_golden_wbtest.mbt:625 个 CLUT 网格节点 + 300 个 lcms2 CMYK 样本;
- cross_link_golden_wbtest.mbt:lcms2 生成的跨类型链接金标(sRGB ↔ CMYK 各 300 个随机样本);
- intent_golden_wbtest.mbt:lcms2 生成的四种渲染意图金标(200 个随机 RGB 样本,四意图共用输入);
- v4lut_golden_wbtest.mbt:lcms2 生成的 v4 LUT 金标(A2B0/A2B1/B2A0/B2A1 × 40 样本);
- xyz_lut_golden_wbtest.mbt:lcms2 生成的合成 XYZ-PCS profile 金标(RGB→LAB 与 RGB→RGB 各 26 样本);
- proof_golden_wbtest.mbt:C 版 lcms2 生成的软打样金标。Pillow 不暴露 proofing 接口,因此 tools/gen_proof_golden.py 用 MSYS2 gcc 编译 _research 下的 Little-CMS 源码,调用 cmsCreateProofingTransform(SOFTPROOFING | NOOPTIMIZE);
- 网格节点:CLUT 节点值不依赖插值细节,任何正确实现在节点上都必须 返回存储值。这一层单独钉住解析、索引步长、Lab 解码; v4lut_wbtest.mbt 里还有一条同类的 v4 节点判据。
实测结果:
- matrix/TRC 差分:3 个 profile × 15 个样本 × 3 个分量,最大偏差 0.0(逐位一致), wasm-gc 与 js 双后端相同。容差因此设为 1e-15。
- 与 lcms2 交叉核对(matrix/TRC → matrix/TRC):一致率 98.68%,判据见上文。
- CLUT 网格节点:625 个节点与独立解析的偏差 < 1e-6(金标精度上限)。
- CLUT 对 lcms2:最大偏差恰为 1 级(8 位),无 2 级及以上; L 通道平均有符号差 −0.11 级,即无系统性偏移。
- 跨类型链接对 lcms2(各 300 个随机样本,8 位域):
- sRGB → CMYK:完全一致 297/300(99%),最大偏差 ≤ 2 级;
- CMYK → sRGB:完全一致 173、差 1 级 125、差 2 级 2,最大偏差 2 级。
- 渲染意图对 lcms2(200 个随机样本,8 位域):感知 / 相对比色 / 饱和度 三种意图最大偏差 ≤ 2 级、一致率 ≥ 60%;绝对比色 197/200 完全一致、 最大偏差 1 级。
- 软打样对 lcms2 cmsCreateProofingTransform(16 个灰阶样本,8 位域): 相对/相对 7/16 完全一致、相对/绝对打样 9/16,两者最大偏差均为 1 级。
- 色域判断(sRGB → CMYK 打印机,几何边界):
- 设备值样本(边界 9 层、验证 7 层,2401 个)误判 0; 旧往返 ΔE 法在 1296 个同类样本上误判 696(53.7%),平均映射误差 6.78、最大 19.73;
- 纸白与「设备能产生的最深黑」判 in;PCS 纯黑(L*=0)与 sRGB 纯绿/纯蓝判 out;
- 边界采样覆盖率 0.94(9 层采样;CMYK 色域不填满 Lab 的所有方向);
- 面向不同设备:3 通道(显示器)与 4 通道(CMYK)设备都能建边界;同一颜色结论随设备不同 (sRGB 纯红:显示器界内、CMYK 界外)。采样密度需匹配设备——3 通道要 17³ 样本、 4 通道要 9⁴ 样本才达到 0 误判(9 层建 3 通道边界时实测 3/343 误判)。
- ICC v4 LUT 对 lcms2(test4.icc,40 个样本,8 位域):A2B0 与 A2B1 均 40/40 完全一致(偏差 0),B2A0 38/40、B2A1 39/40,最大偏差 1 级。
- PCS 为 XYZ 的 LUT(合成 xyz_lut.icc,26 个样本,8 位域):设备→PCS Lab 与 组合变换均 26/26 完全一致(偏差 0)。
- v4 结构差分(tools/diff_oracle.py):Python 独立解析的网格、精度、曲线条数与 矩阵项数,与库的输出全部吻合(含合成 XYZ profile 的 A3/M0/B3 结构)。
判据验证(主动植入 bug 确认判据是活的,不是空转):
| 植入的错误 | 单元测试反应 |
|---|---|
| renderingIntent 读取位置错位 | 3 项变红,外部差分 12 处不一致 |
| TRC 与矩阵顺序颠倒 | 5 项变红(白点偏离 D50 达 17.3 色差) |
| 矩阵求逆漏掉转置 | 5 项变红(lcms2 一致率跌到 0%) |
| CLUT 维度步长顺序写反 | 4 项变红(节点偏差 91 个 L 单位,lcms2 差 93 级) |
| LUT 侧 PCS 不做 Lab↔XYZ 转换 | 2 项变红(偏差 255 级,即完全错) |
| mAB/mBA 矩阵段按"8 字节类型头 + 矩阵"读 | 5 项变红(偏差 215–255 级) |
| 取消曲线段 4 字节对齐 | 1 项变红(合成 tag 判据报出 ..cu 非法曲线类型) |
| 交换两个方向的插值方式 | 2 项变红(A2B0 差 3 级、B2A0 差 4 级) |
| mBA 阶段顺序颠倒(矩阵与 M 曲线互换) | 1 项变红(偏差 255 级) |
| 忽略矩阵的偏移项 | 1 项变红(偏差 255 级) |
| XYZ PCS 解码误按 u1Fixed16(数字 32768→65535) | 3 项变红(节点判据报出 2 倍偏差,端到端差 61–64 级) |
| XYZ PCS 编码(逆方向)误按 u1Fixed16 | 1 项变红(组合变换差 127 级) |
| 缺省的曲线段返回空数组而非透传 | 3 项变红(合成 profile 的最大输入处整体输出 0) |
矩阵求逆那条是开发中真实出现过的 bug:逆矩阵写成了转置,与 lcms2 在 8 位域上
最大差 173/255。灰阶样本完全测不出它(灰阶只走矩阵的对角路径),
是 4096 个彩色样本把它抓出来的——这正是金标必须用彩色随机样本的原因。
#参考与移植说明
本项目为原创实现,按 ICC 规范 ICC.1:2010-12(ISO 15076-1:2010) 从零编写,profile 目标版本 4.3 并向下兼容 v2.x;不包含任何第三方代码。规范版本口径与 CONFORMANCE.md、申报书一致。
实现过程中参考以下开源项目理解算法与行为(仅作对照,未复制代码):
| 项目 | 语言 | 许可证 | 参考范围 |
|---|---|---|---|
| Little-CMS (lcms2) | C | MIT | ICC 规范的工程化解读、tag 处理策略 |
lcms2 采用 MIT 许可证,与本项目 Apache-2.0 兼容。本项目未链接、未编译、未复制其代码; 仓库内只包含它的测试用 profile testdata/test4.icc(用于建立 ICC v4 LUT 判据), 其来源、许可与 MIT 声明全文见 testdata/README.md。
#许可证
Apache-2.0,见 LICENSE。
IccError
pub suberror IccError {
  Truncated(expected~ : Int, offset~ : Int, actual~ : Int)
  BadSignature(found~ : String)
  SizeMismatch(declared~ : Int, actual~ : Int)
  TagOutOfBounds(tag~ : String, offset~ : Int, size~ : Int)
  BadTagTable(count~ : Int, offset~ : Int)
  BadTagData(tag~ : String, reason~ : String)
  OutOfRange(what~ : String, value~ : Int)
}
解析过程中可能出现的错误。
BigEndianReader
pub struct BigEndianReader {
  data : Bytes
  pos : Int
}
大端序读取器:持有一份字节数据与当前游标,所有读取都做边界检查。
游标是可变的,读取失败时游标不动,便于调用方决定是否继续。
BigEndianReader::new
用给定字节创建读取器,游标从 0 开始。
BigEndianReader::read_bytes
从当前位置复制 n 字节。越界返回错误。
BigEndianReader::read_s15f16
读取 s15Fixed16Number:有符号 16.16 定点数。
BigEndianReader::read_s32
读取 4 字节大端有符号整数。
BigEndianReader::read_signature
读取 4 字节 ASCII 签名(如 acsp、mntr、XYZ )。
签名来自外部不可信输入,可能含 NUL 等不可打印字节。这类字节若原样进入
错误消息,会让日志与测试驱动无法解析(本项目真实踩到过:一个畸形的内嵌
曲线签名 \0\0cu 导致测试结果的 JSON 解析失败)。因此这里把
可打印 ASCII 之外的字节统一渲染成 .——合法签名全部是可打印 ASCII,
该替换不影响任何查表语义。
BigEndianReader::read_u16
读取 2 字节大端无符号整数。
BigEndianReader::read_u16f16
读取 u16Fixed16Number:无符号 16.16 定点数。
BigEndianReader::read_u32
读取 4 字节大端无符号整数。
返回 Int:ICC 中 32 位字段(偏移、长度、tag 数量)都在 Int 可表示范围内。
若最高位被置位导致解释为负数,说明数据畸形,这里显式拒绝。
BigEndianReader::read_u64
读取 8 字节大端无符号整数(ICC 的 dateTimeNumber 等场景用不到,
但 profile 里 u64 字段偶有出现)。超过 2^53 会丢失精度,此处显式拒绝。
BigEndianReader::read_u8
读取 1 字节无符号整数。
BigEndianReader::read_u8f8
读取 u8Fixed8Number:无符号 8.8 定点数。
BigEndianReader::remaining
剩余可读字节数。
BigEndianReader::seek
把游标移动到指定绝对位置。越界返回错误。
BigEndianReader::skip
跳过若干字节。越界返回错误。
Clut
ColorTransform
pub struct ColorTransform {
  source : SourceStage
  destination : DestinationStage
  intent : Int
  pcs_scale : XyzNumber
}
端到端色彩管理:源设备 RGB → PCS → 目标设备 RGB。
使用媒体相对比色意图。这是 matrix/TRC 型 profile 唯一
有明确数学定义、且不依赖 profile 内 LUT 的意图:
- 感知与饱和度意图需要 gamut mapping,通常由 profile 内的 LUT(A2B0/A2B1 等)承载;matrix/TRC 型 profile 没有这些 LUT, 参考实现(lcms2)在此情形下也会退化为相对比色;
- 绝对比色需要源媒体的绝对白点亮度,超出 ICC profile 本身携带的信息。
白点处理
两个 profile 的矩阵已经各自完成到 D50 的色适应,
因此这里在 PCS 中直接衔接,不再做额外的白点适应。
ColorTransform::destination_channels
目标侧通道数。
ColorTransform::new
构造源→目标的端到端变换,使用媒体相对比色(编号 1)。
两侧各自可以是 matrix/TRC 型或 LUT 型,四种组合都支持:
中间统一用 PCS XYZ 衔接。因此 sRGB → CMYK 打印机这样的跨类型链接可用。
ColorTransform::proofing
fn ColorTransform::proofing(source : Profile, proof : Profile, display : Profile, intent : Int, proof_intent : Int) -> ProofTransform raise IccError构造软打样链。
| 参数 | 含义 |
|---|---|
| source | 图像所在设备(如 sRGB 相机/显示器) |
| proof | 要模拟的目标设备(如 CMYK 印刷机) |
| display | 观察者实际使用的显示设备 |
| intent | 源与显示侧意图(通常 1 = 媒体相对比色) |
| proof_intent | 打样 profile 两个方向的意图(通常 1,或 3 = 绝对比色) |
ColorTransform::source_channels
源侧通道数(目标色空间的通道数由 profile 决定,如 CMYK 为 4)。
ColorTransform::transform
fn ColorTransform::transform(self : ColorTransform, r : Double, g : Double, b : Double) -> (Double, Double, Double)端到端变换求值(3 通道便捷形式)。
仅用于源与目标都是 3 通道的情形(如 sRGB → 显示器)。跨类型或 CMYK
场景请用 transform_values。
ColorTransform::transform_values
端到端变换求值(通用形式,支持任意通道数)。
输入按源 profile 色空间的通道顺序给出,输出按目标 profile 色空间
的通道顺序。例如 sRGB → CMYK 时输入 3 个值、输出 4 个值。
中间在 PCS XYZ 上乘 pcs_scale:只有绝对比色(编号 3)不是 (1,1,1),
其余意图这步是恒等变换。
ColorTransform::with_intent
fn ColorTransform::with_intent(source : Profile, destination : Profile, intent : Int) -> ColorTransform raise IccError构造源→目标的端到端变换,指定渲染意图。
| 编号 | 意图 | 对 LUT 型 profile 的效果 |
|---|---|---|
| 0 | 感知 | 用 A2B0/B2A0 |
| 1 | 媒体相对比色 | 用 A2B1/B2A1 |
| 2 | 饱和度 | 用 A2B2/B2A2 |
| 3 | 绝对比色 | 用 A2B1/B2A1,外加 PCS 白点缩放 |
matrix/TRC 型 profile 四种意图等价:这类 profile 只有一组矩阵与曲线,
没有按意图分开的数据。这不是本库的省略——实测 lcms2 对
sRGB → 显示器 这组 profile 对,四种意图给出逐位相同的结果
(见 tools/lcms2_intent_check.py)。
反之对含多个 LUT 的 profile(如本机 CMYK 打印机),意图确实可区分:
实测以媒体相对比色为基准,感知差 35 级、饱和度差 255 级。
绝对比色(编号 3)的 PCS 缩放
绝对比色不做白点适应:它要求源的白点在目标上仍按绝对值呈现。
在 ICC 的 D50 相对 PCS 上,这等价于在两个阶段之间乘一个对角缩放
scale = diag(源媒体白点 / 目标媒体白点)与 lcms2 的 ComputeConversion(src/cmscnvrt.c:352,AdaptationState = 1
即默认的 V4 行为)逐项一致;白点按 Profile::media_white_point 取
(v2 的 mntr 类按 D50 处理,这是 lcms2 的既定行为)。
以本机测试 profile 为例:srgb.icc 是 v2 mntr → 白点按 D50;
cmyk_printer.icc 是 v2 prtr、wtpt = (0.8617, 0.8933, 0.7431)
→ 缩放 ≈ (1.119, 1.119, 1.110)。所以这条链上只有目标侧贡献差异,
源侧缩放在 lcms2 语义下恰好是 1。
上一版曾在源侧乘 wtpt/D50(用了 sRGB 标签里的 D65 而不是 D50),
Z 分量被多乘约 1.32 倍,这才导致「偏差反而从 20 级恶化到 107 级」。
非法编号(负数或大于 3)会被拒绝,不静默回退到默认意图。
ConformanceReport
一个 profile 的一致性报告。
ConformanceReport::device_class
设备类。
ConformanceReport::lut_count
profile 里 LUT tag 的实有张数(A2B0-2 / B2A0-2)。
ConformanceReport::missing
缺失的必需 tag。
ConformanceReport::note
该类在本库中的边界说明。
ConformanceReport::ok
该 profile 是否满足其设备类的必需 tag(共同必需 + 至少一个完整候选 set)。
ConformanceReport::support_level
本库对该 profile 设备类的状态(本次实现 / 不作为目标)。
ConformanceReport::transform_supported
是否支持对该 profile 做变换(按设备类判定)。
ConformanceReport::version
规范版本字符串。
GamutBoundary
色域边界描述符(Gamut Boundary Descriptor)。
为什么不能再用「往返 ΔE」
上一版把「PCS → 设备 → PCS 的往返误差」当色域判据,并用中性轴基线
自适应阈值。这个判据混进了颜色映射误差:同一个 profile 的 A2B 与
B2A 是两张独立的表,CMYK 还受 GCR 与总墨量限制,二者并不严格互逆。
实测(1296 个 CMYK 设备值网格样本,按定义全部在色域内):
往返误差平均 6.78 ΔE、最大 19.73,用当时的容差 5.59 判定会把
696/1296 = 53.7% 的色域内颜色误判成越界。
本实现的判据
只用设备值产生的颜色建立边界:以 Lab(L*=50, a*=0, b*=0) 为中心,
把方向切成扇区,每个扇区记录样本中的最大半径 r_max(球面直方图)。
判定一个颜色是否在色域内,就是看它的半径是否不超过所在扇区的 r_max。
这条判据与映射误差完全无关:边界点全部来自设备本身,
A2B/B2A 是否互逆不影响结果。扇区离散化带来的误差用相邻扇区插值削弱。
GamutBoundary::contains
该颜色是否在色域内:半径不超过所在扇区(含 3×3 邻域)的最大半径。
空扇区(没有采样到的方向)保守地判为不在色域内,
并可用 GamutBoundary::coverage 检查采样充分性。
GamutBoundary::coverage
采样覆盖率:采到样本的扇区占比。用来判断采样层数是否足够
(覆盖率过低说明边界有洞,判定会保守地偏严)。
GamutBoundary::signed_distance
到色域边界的带符号距离(Lab 单位,即 ΔE76 量级)。
负值表示在色域内、离边界还有多远;正值表示越界了多少。
这比「in/out」二元判定更有用:可以区分「刚好在边界上」与「远在界外」。
IccDateTime
pub struct IccDateTime {
  year : Int
  month : Int
  day : Int
  hour : Int
  minute : Int
  second : Int
}
profile 的日期时间字段(6 个 u16)。
IccDateTime::to_iso_string
用 ISO 8601 风格格式化日期时间。
IccHeader
pub struct IccHeader {
  size : Int
  cmm_type : Int
  major_version : Int
  minor_version : Int
  device_class : String
  color_space : String
  pcs : String
  date_time : IccDateTime
  platform : String
  flags : Int
  manufacturer : Int
  model : Int
  attributes : Int
  rendering_intent : Int
  illuminant : XyzNumber
  creator : Int
  profile_id : Bytes
}InverseCurve
type InverseCurve逆变换专用的曲线表示。
curv 表型曲线是等间距采样的(表项 i 对应输入 i/(n-1)),
因此求逆不该"先重采样成一张新表再插值"——那会在极暗区
(曲线陡、输出接近 0)引入可观的二次误差。
正确做法是在表值域上直接反查:找到第一个表值 ≥ target 的索引,
在该索引与前一索引之间按表值线性插值得到输入。
实测:早期用"重采样 1025 点 + 插值"的做法,在 sRGB→显示器 profile
的 i=1(最暗一级)上输出 4/255,而 lcms2 与纯数学参考实现均为 9/255。
InverseCurve::evaluate
对逆曲线求值。
InverseMatrixTrc
pub struct InverseMatrixTrc {
  inverse_matrix : Matrix3
  inv_r : InverseCurve
  inv_g : InverseCurve
  inv_b : InverseCurve
}
逆变换:PCS XYZ → 设备编码值。
MatrixTrcTransform 持有的是"正变换"上下文(矩阵与正向曲线),
逆变换需要矩阵的逆与曲线的反函数。为避免每次调用都重新求逆,
这里单独构造一个逆变换上下文。
InverseMatrixTrc::from_pcs
逆变换求值:XYZ → 设备编码值。
步骤:矩阵求逆得到线性值 → 逐通道套反曲线 → 夹到 [0,1]。
Lab
pub struct Lab {
  l : Double
  a : Double
  b : Double
}LutTable
LUT 型 tag 的统一入口。
v2 的 mft1/mft2 与 v4 的 mAB /mBA 数据布局差别很大,
但对外语义相同:"一组归一化输入 → 一组归一化输出"。
统一成一个枚举后,链接逻辑(transform.mbt)不必区分二者。
LutTable::bit_depth
表值位深(clut_output_to_lab / clut_output_to_xyz 需要)。
v2 的 mft1/mft2 由类型决定(8 / 16 位);
v4 的 mAB /mBA 由 CLUT 段的精度字节决定(1 字节 → 8 位,2 字节 → 16 位),
因为这个位深同时决定 XYZ PCS 的折算系数(8 位满量程是 128,16 位是 32768)。
LutTable::evaluate
求值。
LutTable::grid_text
网格点数描述。
mft1/mft2 每一维的网格点数相同,只报一个值;
mAB /mBA 每一维可以不同,逐维列出。
LutTable::pcs_is_v2
该表给出的 PCS Lab 是否按 v2 编码 解释。
mft1/mft2 用 profile 版本判定(v2 的上限是 0xFF00);
mAB /mBA 是 v4 独有的类型,一律是 v4 口径。
Matrix3
3×3 矩阵,按列存储(ICC 中 rXYZ/gXYZ/bXYZ 各是一列)。
Matrix3::inverse
矩阵求逆(伴随矩阵除以行列式)。
行列式为零时返回 None——调用方须显式处理,不能假定可逆。
ICC profile 的矩阵理论上总是可逆的(三原色线性无关),
但 profile 是外部不可信输入,因此必须检查。
MatrixTrcTransform
matrix/TRC 型 profile 的变换上下文。
由 Profile::matrix_trc 构造,持有三列矩阵与三条通道曲线。
MatrixTrcTransform::inverse
构造逆变换上下文。矩阵不可逆时报错。
MatrixTrcTransform::to_pcs
fn MatrixTrcTransform::to_pcs(self : MatrixTrcTransform, r : Double, g : Double, b : Double) -> XyzNumber把编码值(0..1)变换为 PCS XYZ。
步骤:逐通道 TRC 线性化 → 矩阵乘。
NamedColor2
pub struct NamedColor2 {
  vendor_flag : Int
  prefix : String
  suffix : String
  device_coords_count : Int
  pcs_space : String
  major_version : Int
  colors : Array[NamedColorEntry]
}
解析后的 ncl2 tag。
NamedColor2::device_coords_count
每条命名色附带的设备坐标个数(nDeviceCoords)。
NamedColor2::entry_at
按序号取条目;越界返回 None。
NamedColor2::lookup
按完整色名(prefix + 根名 + suffix)查表,返回第一条匹配项。
匹配是 ASCII 精确比较(区分大小写):ncl2 的色名按规范是 ASCII 且以固定
长度存储,规范未定义大小写折叠规则,因此这里不做折叠,避免自造语义。
同根名重复出现时取文件中靠前的一条(与线性查表语义一致)。
NamedColor2::lookup_lab
按完整色名查表并返回 PCS 的 Lab 表示(L 0..100、a/b -128..127)。
PCS 为 Lab 时原样返回;为 XYZ 时经 xyz_to_lab 转换。
pcs_space 未知(空串)或既非 Lab 也非 XYZ 时返回 None——
不猜一个空间出来,避免给出错误颜色。
NamedColor2::major_version
解码时使用的主版本号(决定 Lab 的 16 位上限)。
NamedColor2::pcs_space
profile 头部声明的 PCS(Lab / XYZ ;空串表示解析时未提供)。
NamedColor2::vendor_flag
厂商自定义标志(vendorFlag)。
NamedColorEntry
一条命名色记录。
pcs 已按 profile 的 PCS 字段与版本解码:PCS 为 Lab 时是
L(0..100)/a(-128..127)/b(-128..127),为 XYZ 时是 XYZ 三刺激值。
NamedColorEntry::device_coords
附带的设备坐标(可能为空)。
NamedColorEntry::full_name
完整色名:prefix + root_name + suffix。
NamedColorEntry::root_name
根名(tag 里的 32 字节名字段,不含前缀与后缀)。
Profile
一个已解析的 ICC profile:头部 + tag 表,可按签名查找 tag。
Profile::a2b
取出设备 → PCS 的 LUT。
若指定意图的 tag 不存在,退回 A2B0;都没有则报错。
支持 v2 的 mft1/mft2 与 v4 的 mAB (见 v4lut.mbt)。
Profile::apply_abstract
抽象 profile:PCS → PCS。
输入按 profile 的 color_space 编码(Lab 或 XYZ ),
输出按 pcs 编码;两者的 v2/v4 Lab 编码差异由 profile 版本决定。
Profile::apply_device_link
device link profile:源设备值 → 目标设备值。
不经过 PCS,因此返回的数组就是目标设备的通道值;
通道数由 A2B 表的输出通道数决定(如 RGB → CMYK 得 4 个值)。
Profile::b2a
取出 PCS → 设备的 LUT。
支持 v2 的 mft1/mft2 与 v4 的 mBA (见 v4lut.mbt)。
Profile::conformance
对一个 profile 做一致性检查。
Profile::device_to_lab
设备值(0..1,按 profile 输入色空间的通道顺序)→ PCS Lab。
PCS 为 XYZ 的 LUT 型 profile 会先求出 PCS XYZ 再转 Lab
(这一步是精确的坐标换算,不引入近似)。
Profile::device_to_pcs
单 profile 的设备值 → PCS XYZ(统一入口)。
与 Profile::device_to_xyz 的区别:那个只处理 LUT 型 profile,
这里按 profile 的实际类型自动选择 matrix/TRC 或 LUT 路径,
因此打样链、色域判断这类「只涉及一个 profile」的场景可以直接用。
Profile::device_to_xyz
设备值(0..1,按 profile 输入色空间的通道顺序)→ PCS XYZ。
LUT 型 profile 的 PCS 可以是 Lab 或 XYZ ,两者的编码不同:
Lab 按版本折算(v2 上限 0xFF00),XYZ 一律是 u1Fixed15Number
(1.0 = 0x8000)。见 clut_output_to_lab 与 clut_output_to_xyz。
Profile::find_tag
按签名查找第一个匹配的 tag。
Profile::gamut_boundary
fn Profile::gamut_boundary(self : Profile, intent : Int, steps : Int) -> GamutBoundary raise IccError把设备空间的采样网格映射成 PCS Lab 点,建出色域边界。
steps 是每轴的层数:CMYK 4 通道时 steps=6 得到 1296 个样本,
steps=9 得到 6561 个。矩阵/TRC 型 profile 按 3 通道处理。
采样值取 i/(steps-1),覆盖 0..1 全量程。
Profile::has_matrix_trc
该 profile 是否具备 matrix/TRC 变换所需的全部 tag。
用于在构造链接时决定走哪条路径,而不必靠捕获异常来试探。
Profile::is_device_link
该 profile 是否是 device link profile。
Profile::is_v2
该 profile 是否使用 ICC v2 的 PCS 编码。
ICC 的版本从 2 直接跳到 4,没有 v3。因此主版本号 <= 2 即视为 v2。
这个判断影响 Lab 的解码范围(见 clut_output_to_lab)。
Profile::matrix_trc
构造 matrix/TRC 变换。
需要 rXYZ/gXYZ/bXYZ/rTRC/gTRC/bTRC 六个 tag。
LUT 型 profile(打印机 CMYK 等)没有这些 tag,会报 BadTagData——
这是有意的显式失败,而不是静默给出错误颜色。
Profile::media_white_point
媒体白点——绝对比色的缩放基准。
语义对齐 lcms2 的 _cmsReadMediaWhitePoint(src/cmsio1.c:64):
- 没有 wtpt tag → D50;
- v2 且设备类为 mntr → D50:这类老显示器 profile 的 wtpt 记的是 器件白(D65),而它的矩阵列已经适应到 D50。拿 D65 当媒体白点会让 绝对比色的 Z 分量多乘约 1.32 倍——这正是本库上一版绝对比色 「偏差反而从 20 级恶化到 107 级」的根因;
- 其余取 wtpt 原值(例如 CMYK 打印机记的是纸张白,显著低于 D50)。
绝对比色的缩放是 diag(源白点 / 目标白点),见 ColorTransform。
Profile::named_colors
读取该 profile 的命名色表(ncl2 tag)。
命名色 profile(设备类 nmcl)的必需行为就是这张表:色名 → PCS 查表。
缺少 ncl2 的 profile 会报 BadTagData,不静默返回空表。
Profile::neutral_mapping_error
中性轴上的映射误差基线:若干中性灰往返 ΔE76 的中位数。
本机 Agfa SWOP CMYK profile 实测约 4.5 ΔE——这全部是映射误差,
与色域无关。上一版曾把它当色域判定的容差基准,实测证明那条路走不通
(见 gamut.mbt 顶部的量化说明)。
Profile::parse
解析完整 profile(头部 + tag 表)。
Profile::pcs_to_device
单 profile 的 PCS XYZ → 设备值(统一入口)。
Profile::round_trip_delta_e
颜色映射误差:PCS → 设备 → PCS 的往返 ΔE76。
这个量衡量的是「同一个 profile 的 A2B 与 B2A 有多不互逆」——
它们本就是两张独立的表,CMYK 还受 GCR 与总墨量限制。
它不用于色域判定(那是 gamut.mbt 的球面边界描述符的职责)。
之所以保留这个 API:它是打样链与设备特性的一手指标,也用于在
README 中量化「映射误差」与「真实越界」的区别。
ProofTransform
pub struct ProofTransform {
  source : SourceStage
  proof_dest : DestinationStage
  proof_source : SourceStage
  display : DestinationStage
  source_scale : XyzNumber
  display_scale : XyzNumber
  intent : Int
  proof_intent : Int
}
软打样链。
源设备值 --A2B--> PCS --B2A--> 打样设备值 --A2B--> PCS --B2A--> 显示设备值打样 profile 的两个方向都用 proof_intent;源与显示用 intent。
绝对比色会在两个 PCS 交界处引入白点缩放(见 ColorTransform 的说明),
缩放取相邻两侧的媒体白点之比。
ProofTransform::display_channels
显示设备值通道数。
ProofTransform::evaluate
fn ProofTransform::evaluate(self : ProofTransform, inputs : Array[Double]) -> (Array[Double], Array[Double])打样链求值:返回 (打样设备值, 显示设备值)。
两个结果都有用:前者是「这张图印在目标设备上会用哪些墨量」,
后者是「屏幕上应该显示成什么」。
ProofTransform::proof_channels
打样设备值 → 设备值通道数(如 CMYK 为 4)。
ProofTransform::proof_intent
打样 profile 使用的意图编号。
ProofTransform::transform_values
打样链求值(只取显示设备值)。
ToneCurve
V4Lut
XyzNumber
pub struct XyzNumber {
  x : Double
  y : Double
  z : Double
}class_required_sets
该设备类的完整候选 set:每个 set 内的 tag 必须全部存在,
只要有一个 set 成立即视为满足(规范里"matrix/TRC 型 或 LUT 型"的语义)。
这是本实现的一处明确简化:只检查 tag 是否存在,不检查 LUT 张数是否
覆盖全部意图(v4 输出类规范上要求 A2B0-2 与 B2A0-2 共 6 张;
张数不足会在 ConformanceReport 的备注里给出提示)。
clut_output_to_lab
把 CLUT 的输出(按位深满量程归一化到 [0,1])解码为 PCS Lab。
ICC v2 与 v4 的 Lab 编码范围不同,这是实现 LUT 时最容易出错的地方:
| 版本 | 编码 | L 满量程 | a/b 满量程 |
|---|---|---|---|
| v2 | 16 位 | 0xFF00 = 65280 | 0xFF00 |
| v2 | 8 位 | 0xFF = 255 | 0xFF |
| v4 | 16 位 | 0xFFFF = 65535 | 0xFFFF |
因此需要同时知道位深与版本:8 位表值本身就是满量程,
不需要乘回 65535;16 位表值要先乘回 65535 再按版本的上限折算。
实测依据:本机 CMYK 打印机 profile(v2.0)的 A2B1 首个 CLUT 节点为
(65533, 33024, 33022)。按 v2 解码得 Lab ≈ (100.39, 1.00, 0.99),
与 lcms2 在 K=0 处的 (100.00, 0.00, 0.00) 吻合;按 v4 解码得
(100.00, 0.50, 0.49),a/b 偏差明显更大。
clut_output_to_xyz
把 CLUT 的输出(归一化到 [0,1])解码为 PCS XYZ。
XYZ 的 PCS 编码是 u1Fixed15Number:1.0 = 0x8000,上限约 1.99997
(0xFFFF 表示 1 + 32767/32768),且 v2 与 v4 相同——
这一点与 Lab 不同(Lab 的 v2/v4 上限分别是 0xFF00 与 0xFFFF)。
因此 16 位表值要乘 65535/32768,8 位表值要乘 255/128。
实测依据:用一个合成的 XYZ-PCS LUT profile(testdata/xyz_lut.icc,
节点值 (i,j,k)×32768)与 lcms2 对拍,输出恰为 device/1.99997…,
逐点偏差 0 级;若误按满量程 0xFFFF 解释,结果会整体差 2 倍。
conformance_matrix
覆盖矩阵的一行:设备类 + 支持情况 + 边界说明,供 CLI 与文档使用。
d50_white
PCS 白点 D50 的 XYZ 值。
依据 ICC 规范,PCS 照明体固定为 D50:
X = 0.9642、Y = 1.0、Z = 0.8249。
gamut_sample_points
采样网格的笛卡尔展开(3/4 通道通用)。
返回一维数组,每 channels 个值为一个设备值组合。
intent_to_a2b_tag
fn intent_to_a2b_tag(intent : Int) -> String按渲染意图选取 设备 → PCS 的 LUT tag 签名。
ICC 的编号约定:
| 意图 | 编号 | tag |
|---|---|---|
| 感知 | 0 | A2B0 |
| 媒体相对比色 | 1 | A2B1 |
| 饱和度 | 2 | A2B2 |
| 绝对比色 | 3 | 无独立 tag,用 A2B1 再加白点调整 |
实测依据:本机 CMYK 打印机 profile 的 A2B0 与 A2B1 内容不同
(逐字节比较有 26539 处差异,全部落在 CLUT 区)。用 lcms2 以 intent=1
变换时只有 A2B1 的节点值与之一致——若误用 A2B0,暗端会差约 5 个 L 单位。
lab_to_clut_input
把 Lab 编码到 CLUT 输入域(clut_output_to_lab 的逆)。
parse_a2b_table
解析设备 → PCS 方向的 LUT tag。
parse_b2a_table
解析PCS → 设备 方向的 LUT tag。
parse_clut_tag
解析 mft1 或 mft2 tag。其他类型报错。
parse_curv_tag
解析 curv 类型 tag。
数据体:u32 表项数 N,随后 N 个 u16(0..65535 映射到 [0,1])。
N == 0 表示恒等曲线;N == 1 表示 y = x^(值/256)。
parse_header
解析 128 字节头部。
会校验 acsp 签名;size 与实际字节数不一致时报 SizeMismatch
(某些第三方 profile 会留空洞,故仅对"声明值小于实际值"严格报错,
见下方注释)。
parse_named_color2
解析 ncl2 tag(不提供 profile 的 PCS 与版本:PCS 记为空串、按 v4 解码)。
一般通过 Profile::named_colors 调用,那里会带上头部的 PCS 与主版本,
使 lookup_lab 能把 PCS 正确解释成 Lab。
parse_para_tag
解析 para 类型 tag。
数据体:u16 函数类型 (0..4),u16 保留位,随后 s15Fixed16 参数。
参数个数由函数类型决定:0→1 个, 1→3 个, 2→4 个, 3→5 个, 4→7 个。
parse_steps
fn parse_steps(text : String) -> Int?解析采样层数参数:仅接受 2..12 的十进制整数。
上限 12 是为了让 4 通道的笛卡尔积不至于爆炸(12^4 = 20736 个样本)。
parse_tag_table
解析 tag 表。
每个条目的 offset + size 必须落在 profile 数据范围内,否则报
TagOutOfBounds。返回的条目顺序保持文件中的原始顺序。
parse_tone_curve
按 tag 类型自动分派解析曲线(curv 或 para)。
parse_v4_lut
解析 mAB / mBA tag。
parse_xyz_tag
解析 XYZ 类型 tag,返回三刺激值。
数据体为 3 个 s15Fixed16Number。用于 rXYZ/gXYZ/bXYZ/wtpt/bkpt。
rendering_intent_name
fn rendering_intent_name(intent : Int) -> String渲染意图的可读名称。未知值返回 "unknown"。
required_tags_for_class
该设备类的必需 tag(依据 ICC.1:2010 表 17–23,取各类的核心必需项)。
说明:规范里部分 tag 允许"二选一"(例如输入类可以是 matrix/TRC,
也可以是 A2B 系列)。这里把「共同必需」与「至少一项」分开列出:
共同必需的放在返回值里,二选一的用 class_alternative_tags 给出。
s15f16_to_double
fn s15f16_to_double(raw : Int) -> Double把 s15Fixed16Number 的原始 32 位整数转为浮点。
单独暴露是为了让测试能直接验证 16.16 定点语义,
而不必构造完整 profile。
tag_type_and_data
解析 tag 数据体的公共前置:返回 (类型签名, 数据体起始偏移)。
target_specification
let target_specification : String目标规范版本:ICC.1:2010-12(profile version 4.3),并向下兼容
ICC.1:2001-04(v2.x)的既有 profile。
明确排除:iccMAX(ICC.2,完全不同的架构)、profile v5(不存在该版本号)。
xyz_to_clut_input
把 PCS XYZ 编码到 CLUT 输入域(clut_output_to_xyz 的逆)。
Install
Download zip纯 MoonBit 实现的 ICC 色彩管理引擎:解析 ICC profile 并执行真实色空间变换
icccolorcolourprofilecmmcolorspace

 Apache-2.0

 Updated 2 hours ago
 48 downloads